
フィジカルAIロボットの実態と未来 ── ヒューマノイドが変える労働力と、想像力

フィジカルAIロボットの実態と未来 ── ヒューマノイドが変える労働力と、想像力
ヒューマノイドロボットが軽快に歩き、荷物を仕分け、人と会話するデモ映像を、この一年で何度も目にしたのではないでしょうか。そのたびに、こう感じた方も多いはずです。
「すごそうだ。でも、実際のところ、どこまで来ているのか」
本記事は、その問いに答えることを目的としています。私たちiPresenceは、テレプレゼンスロボット、自律走行ロボットの実装に10年以上取り組んできた企業です。その立場から、フィジカルAIの「いま一般に実装されている段階」「研究開発が進んでいる段階」「この先に出てくるであろう技術」を、整理します。
未来についての記述は、予測であることを明示した上で書きます。実装の現場に立つ企業が、自らの言葉で未来をどう読んでいるか。それがこの記事の価値だと考えています。
フィジカルAIとは何か ── iPresenceの定義
まず前提を短く揃えます。
iPresenceは、フィジカルAIを次のように定義しています。
フィジカルAIとは、物理世界に対して、インプット(理解)・アウトプット(関与)の両方もしくは片方ができる、自己判断機能を持ったシステムである。
この定義には、意図的に含めたポイントが二つあります。
一つ目は、「両方もしくは片方」という包摂性です。世の中のフィジカルAI論は、ロボットが物理世界に働きかける「アウトプット(動作・作業)」の側に注目が偏りがちです。しかし、カメラやセンサーで現場を見て、状況を理解し、判断する ── つまり「インプット」だけでも、フィジカルAIは十分に成立し、価値を生みます。この視点は、後述する「いま実装されているフィジカルAI」を正しく捉えるために欠かせません。
二つ目は、「自己判断機能」です。あらかじめプログラムされた動作を正確に繰り返すだけの従来型の自動化と、フィジカルAIとを分ける分水嶺はここにあります。環境の変化を感知し、その場の状況に応じて自ら判断して動く。この性質があって初めて、構造化されていない現実世界での運用が可能になります。
なお、フィジカルAIという言葉が急速に広まった背景には、NVIDIAをはじめとするAI業界のキープレイヤーが「AIの進化の次の段階は物理世界である」と提唱したことがあります。ChatGPTに代表される生成AIがデジタル空間の情報(文章・画像・コード)を扱うのに対し、フィジカルAIは現実空間の認識と行動を扱う ── この対比が一般的な整理です。私たちの定義は、この整理と矛盾しません。ただ、「実装する側」の視点から、より広く、より実態に即した形に言い直したものです。

【実態】いま、一般に実装されているフィジカルAI
では、2026年時点で、フィジカルAIはどこまで社会に実装されているのでしょうか。
結論から言えば、「構造化された環境 × 限定されたタスク」という条件下では、フィジカルAIはすでに実用段階にあります。
具体例を挙げます。
- 物流倉庫の自律走行ロボット(AMR):棚と通路がある程度整理された環境で、障害物や人を避けながら搬送を行う
- 業務用清掃ロボット:オフィスや商業施設のフロアをマッピングし、自律的に清掃ルートを組み立てる
- 配送ロボット:歩道や施設内といった半構造化環境での自律配送
- 自律巡回・点検ロボット:工場やプラントを自律走行し、メーターの読み取りや異常の検知を行う
- 施設案内ロボット:ショールームや工場で、来訪者を検知し、自律走行しながら案内を行う
- 手術支援ロボット:人間の操作を高精度に補助し、一部動作を自律化する
私たち自身の実装例も、この実態の一次情報として挙げておきます。iPresenceが提供するField Logは、自律走行ロボットが工場内を巡回し、アナログメーターを読み取り、設備の状態を判断する仕組みです。これは先ほどの定義でいう「インプット(理解)型」のフィジカルAIです。ロボットは物理世界に手を加えませんが、現場を見て、理解し、判断する ── それだけで、人が巡回に費やしていた時間と、見落としのリスクを削減します。
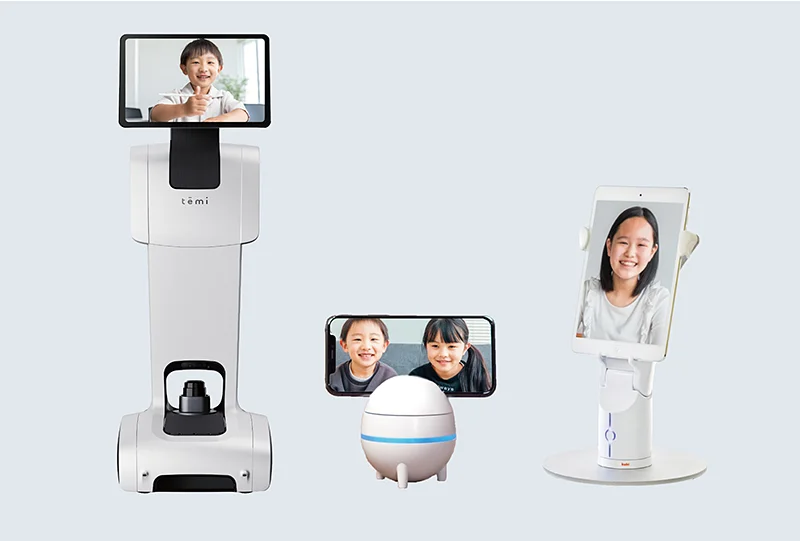
また、自律走行ロボットtemiによる工場見学・ショールームの自動案内は、「インプット+アウトプット型」です。来訪者の位置や反応を理解し(インプット)、適切なタイミングで移動し、説明し、誘導する(アウトプット)。ここでも重要なのは、案内という業務が「環境をある程度整えられる」「タスクの範囲を定義できる」という、現在のフィジカルAIが得意とする条件を満たしていることです。
これらの実装例から抽出できる、一般にはあまり知られていない事実があります。
環境とタスクを適切に選べば、ロボットの「自己判断」はすでに実用レベルに達している。
フィジカルAIは「これから来る技術」ではありません。条件を選べば「すでに動いている技術」です。この現在地の認識が、以降のすべての議論の土台になります。

ヒューマノイドは何を変えたのか ── 「労働力」ではなく「想像力」
とはいえ、フィジカルAIという言葉がこれほど注目を集めるようになったきっかけは、巡回ロボットでも清掃ロボットでもありません。ヒューマノイド ── 人型ロボットの登場です。
ここで一つ、私たちの見立てを述べます。
ヒューマノイドが社会にもたらした最大の貢献は、現時点では「労働力」ではなく「リアリティ」である。
人間と同じ形をしたロボットが立ち上がり、歩き、物を掴む映像は、「ロボットが人々の代わりに、あるいは増員として働いてくれる」という未来を、誰にでも容易にイメージさせます。これまでフィジカルAIが「遠い未来の話」に見えていた最大の理由は、技術の未熟さ以上に、人々が「ロボットに何を任せるか」を具体的に想像できなかったことにありました。人型という形状は、性能の器である前に、想像力の器として機能したのです。
一方で、現在地の評価は冷静であるべきです。ヒューマノイドは、その「形状」と「動作」がようやく動き始めたばかりの段階にあります。工場での実証実験は始まっていますが、実際の「作業」を安定して任せるには、2026年時点ではまだ時期尚早というのが、実装現場から見た正直な評価です。
しかし ── ここからが重要です ── 具体的なイメージが人々に湧いたことで、「任せるにふさわしい作業」「任せたい作業」が一気に具体化し始めています。そして、任せたい作業が具体化すれば、開発の目標が定義でき、必要なデータの収集が始まり、開発は加速します。
つまり、こういう循環が回り始めていると私たちは予想しています。
- ヒューマノイドの登場で、人々の想像が具体化する
- 「任せたい作業」がリストアップされる
- 作業が定義されることで、開発目標とデータ収集が定まる
- 数年サイクルで「任せられる作業の範囲」が拡張する
- 拡張された能力が、さらに次の想像を喚起する
技術が需要を作るのではなく、想像の具体化が開発を牽引する。この順序の逆転こそが、ヒューマノイドがフィジカルAI全体にもたらした本当のインパクトだと考えています。

もう一つの進化軸 ── 「判断」をつかさどるAIエージェントマネージャー
フィジカルAIの進化を追うとき、多くの人は「身体」── つまりロボットの形状と動作 ── ばかりを見てしまいます。しかし、進化の軌道はもう一本あります。「判断」の軌道です。
LLM(大規模言語モデル)を基盤としたAIエージェントは、この数年で急速に成熟してきました。この判断の知能が、フィジカルAIの世界では「AIエージェントマネージャー」として機能し始めます。すなわち、
- サイバー空間の情報(業務システム、スケジュール、指示、ナレッジ)と、
- フィジカル空間の情報(ロボットのセンサーが捉えた現場の状況、位置、映像)を、
リアルタイムに集約・整理・判断し、複数のロボット群に指示を与える存在です。
ここで注目すべきは、二つの軌道の進化速度が異なることです。「身体」の軌道 ── 特に人間並みの器用な手作業 ── はまだ助走段階にありますが、「判断」の軌道は先に成熟しつつあります。
この非対称から、一つの帰結が導かれます。これは予測ですが、私たちはかなりの確率で起きると見ています。
「万能の身体」が完成するよりも先に、「賢い司令塔」が既存の専用ロボット群を束ねる時代が来る。
つまり、近未来のフィジカルAIの現実的な姿は、人間そっくりの一体の万能ロボットではありません。AIエージェントマネージャーという司令塔のもとで、自律走行ロボット、点検ロボット、案内ロボット、卓上ロボットといった専用機たちが混成チームとして働く姿です。判断層が賢くなればなるほど、個々の身体は専用機で十分になる ── むしろコストと信頼性の面で、専用機のほうが勝る場面が多いのです。

なぜ「できる」と「使われる」は違うのか ── 冷静に見るための3つの視点
ここまでの話を踏まえてもなお、フィジカルAIを冷静に見るためには、押さえておくべき構造が3つあります。デモ映像で「できる」ことと、現場で「使われる」ことの間には、明確な距離があるからです。
1. 技術の壁 ── 物理世界のデータはスケールしない
AI研究には有名な逆説があります。人間にとって高度に見える知的作業(計算、文章作成、チェス)はAIにとって比較的容易であり、人間が無意識にこなす身体的作業(歩く、掴む、注ぐ)のほうがAIには遥かに難しい、というものです。
生成AIが急速に進化できたのは、インターネット上に膨大なテキストと画像のデータが存在したからです。しかし物理世界の動作データは、インターネットには落ちていません。ロボットを実際に動かすか、精緻なシミュレーションを構築するかしなければ、データは集まらない。物理世界の学習データは、テキストのようにはスケールしないのです。研究開発の最前線がシミュレーション学習やワールドモデル ── 現実世界を仮想空間に再現し、そこで学習を高速化するアプローチ ── に注力しているのは、まさにこの壁を突破するためです。
2. 形状の合理性 ── ヒューマノイドである必要がない領域、むしろ相応しくない領域
ヒューマノイドの強みは「人間用に設計された環境を、改修せずにそのまま使える」という汎用性にあります。しかし裏を返せば、個別のタスクにおいては、ほぼ常に専用形状に負けるということでもあります。
まず、人型である必要がない領域。床の清掃に二本の脚は要りません。天井裏や配管内の点検に、人間サイズの身体は物理的に入れません。定型的な搬送であれば、AGVやAMRのほうが速く、安く、確実です。高所・水中・災害現場といった環境は、そもそも人体にとって不利な場所であり、人体を模倣する理由がありません。
さらに、人型がむしろ相応しくない領域もあります。人間サイズ・人間重量の可動体が、人々の生活圏で転倒するリスクを考えれば、小型・低重心の専用機のほうが本質的に安全です。関節の数が多いほど故障点は増え、現場が何より求める「毎日確実に動くこと」から遠ざかります。前章の「司令塔+専用機の混成チーム」という近未来像は、この形状の合理性からも裏付けられます。
3. 人間の受容性 ── 利便性がそのまま実装につながるわけではない
そして、最も見落とされがちで、実装の現場では最も重い壁がこれです。ヒューマノイドに対する、人間の心理的な抵抗感・恐怖感は、無視できません。
「不気味の谷」という概念が知られています。ロボットが人間に似れば似るほど、あるところで急激に不気味さ・不快感が増すという現象です。しかし実装の観点で本当に重要なのは、その先にある構造です。
人に似るほど、人は「人と同じ基準」でロボットを評価し始めます。表情のわずかな不自然さ、応答の一瞬の遅れ、動作のぎこちなさ ── 専用機であれば誰も気に留めないことが、人型では「不気味」「不快」に変換されます。擬人化は、期待値を人間水準まで引き上げてしまう。そして期待と現実の差分が、そのまま心理的抵抗になるのです。
さらに、抵抗感は利用者側だけの問題ではありません。「人の代わり」という形状は、現場で働く人々に「自分が置き換えられる側だ」という感情を喚起します。導入を決めるのが経営層であっても、日々ロボットと一緒に働くのは現場です。技術が受け入れられるかどうかは、性能ではなく、現場の心理が決める。
私たちは10年以上、ロボットの実装現場でこの構造と向き合ってきました。その経験を一つの式に凝縮するなら、こうなります。
実装 = 技術的可能性 × 人間の受容性
これは掛け算です。技術がどれほど優れていても、受容性がゼロなら、答えはゼロ。逆に、機能が限定的でも、現場に安心して受け入れられる形状と振る舞いを持つロボットは、着実に定着していきます。清掃ロボットや案内ロボットが社会に静かに浸透しているのは、性能だけでなく、「人に似ていない安心感」も一因なのです。

それでも、この領域が文明にとって決定的である理由
フィジカルAIの前には、技術の壁、形状の限界、人間の心理など、実装への壁があります。しかし、フィジカルAIは、これからの文明の維持と発展にとって、決定的に重要な技術領域です。
文明の「維持」のために
日本の労働人口は、これから数十年にわたって減り続けます。インフラの点検を、介護の現場を、物流を、工場の保全を、誰が担うのか。この問いに「人の採用」だけで答え続けることは、もはや算数として成立しません。
フィジカルAIは、この文脈では「あれば便利な選択肢」ではなく、社会を維持するための前提条件になっていきます。そして、世界で最初にこの問いに本気で直面するのが日本です。これは危機であると同時に、日本がフィジカルAI実装の先行者になれる、歴史的な位置取りでもあります。
文明の「発展」のために
人間の活動は、これまで常に身体の制約を受けてきました。危険な場所には近づけない。一度に一つの場所にしか存在できない。身体が疲れれば、活動は止まる。
フィジカルAIが成熟していくとは、人間がこれらの制約から段階的に解放されていくということです。危険な作業から人が退き、距離が意味を失い、単純な反復から人の時間が解放されたとき ── その時間と創造性はどこへ向かうのか。これは空想ではありません。本記事の前半で見たとおり、その最初の一歩は、倉庫で、工場で、ショールームで、すでに動き始めています。
人間の「心身の豊かさ」のために
そして、私たちが最も大切にしている視点がこれです。
フィジカルAIとは、物理世界で生きる人間が、心身ともに豊かに過ごせる可能性を与える技術群である。
「身」の豊かさとは、身体の負担と危険から解放されることです。「心」の豊かさとは、それだけではありません。入院していても教室に”居られる”こと。離れて暮らす家族の様子を、そこに”居る”ように感じられること。行きたくても行けなかった場所に、たしかに”参加できる”こと。物理世界への理解と関与を技術が担うことで、人間は身体の制約を超えて、つながりの中に居続けることができる。
フィジカルAIの価値の最終的な単位は、効率でも省人化でもなく、人間の豊かさである ── 私たちはそう考えています。

iPresenceのスタンス ── 2026年、私たちはこう動く
最後に、私たち自身の立ち位置を明らかにしておきます。
iPresenceは、ヒューマノイドに対して決して後ろ向きではありません。むしろ前向きです。実際、イベントへのテクノロジー提供においては、ヒューマノイドの展示対応をすでに行っています。想像力の器としてのヒューマノイドの価値、そして数年サイクルで拡張していくその能力を、私たちは間近で注視しています。
しかし、私たちが重視しているのは「テレポート社会の実装」です。距離や身体の制約を超えて、人が必要な場所に”居る”ことができ、必要な業務がその場で遂行される社会。それを構想で終わらせず、現実の現場に実装していくこと。これが私たちのミッションです。
その主役をヒューマノイドに任せるには、2026年時点では、少し荷が重い ── これが実装現場からの正直な評価です。
だから私たちは、まず自走式ロボットや卓上型ロボットといった、安定感のあるロボットたちで実装を推し進めます。すでに実用レベルにある「自己判断」の力を、案内、点検、遠隔臨場といった現場に確実に定着させながら、判断層であるAIエージェントの成熟を取り込み、ロボット群を束ねる実装へと進化させていく。そして、技術と受容性の両方が整う相応しいタイミングで、ヒューマノイドの取り扱いを本格化していきます。
私たちはロボットの形状に賭けているのではなく、人間のコミュニケーションと豊かさの前進に賭けています。

まとめ ── 「待つ」のではなく、「今の形」から始める
本記事の内容を、最後に振り返ります。
フィジカルAIは、構造化された環境と限定されたタスクにおいて、すでに実用段階にあります。ヒューマノイドの登場は労働力よりも先に人々の想像力を変え、「任せたい作業」の具体化が開発を加速させる循環が回り始めました。同時に、LLMを基盤とするAIエージェントマネージャーという「判断」の層が育ちつつあり、万能の身体より先に、賢い司令塔が専用ロボット群を束ねる時代が来ると私たちは予測しています。ただし、実装は技術だけでは決まりません。実装=技術的可能性×人間の受容性。この式を忘れた技術は、現場に根付きません。
フィジカルAIは、待つべき未来の技術ではありません。環境とタスクを選べば、今日から動く技術です。そして、その一歩一歩の実装の積み重ねだけが、この技術群を「人間が心身ともに豊かに過ごせる文明の基盤」へと変えていきます。
本記事の未来に関する記述は、2026年9月時点での予測・見解です。


