
はじめに:誰に向けた、何の話か
建物が「生き物」になる

テーマは「建物が生き物になる」です。少し抽象的な言い方ですが、ロボットを現場に導入し、運用を支えてきた中で、建物がそういう方向に向かっているのではないかと感じることがありました。今回はそれを共有したいと考えました。
建物をつくる、アップデートする皆さんへ

参加者の多くは、企画・設計・建設で建物をつくる方や、フロアや既存施設の改修・リニューアルに携わる方でした。そこで、ロボットの性能ではなく、人とロボットの関わり方から見た「共存」の話として組み立てました。新築なら設計の段階で、既存施設なら後から、共存の仕組みをどう入れていくかを考える材料にしていただくことが狙いです。
ビルOSの「下」を知り、「上」を考える機会に

講演は、上・中・下の3層で組み立てています。中にあるのはビルOS、つまり設備をつなぎ、制御する仕組みです。ゼネコンを中心に、建物の中のIoT化として取り組まれている領域です。
iPresenceが扱っているのは、ビルOSほど大きな単位ではありません。設備単体とロボットの連携を実証・実装している段階で、主な仕事はロボットを現場に導入し、現場の方々と一緒に運用を支えることです。そこで今回は、ビルOSの下にある「現場の人の反応」から話を始め、そこから見えてきた上の層、「建物の目的と人格」へとつなげました。
今日の事例に登場するロボット

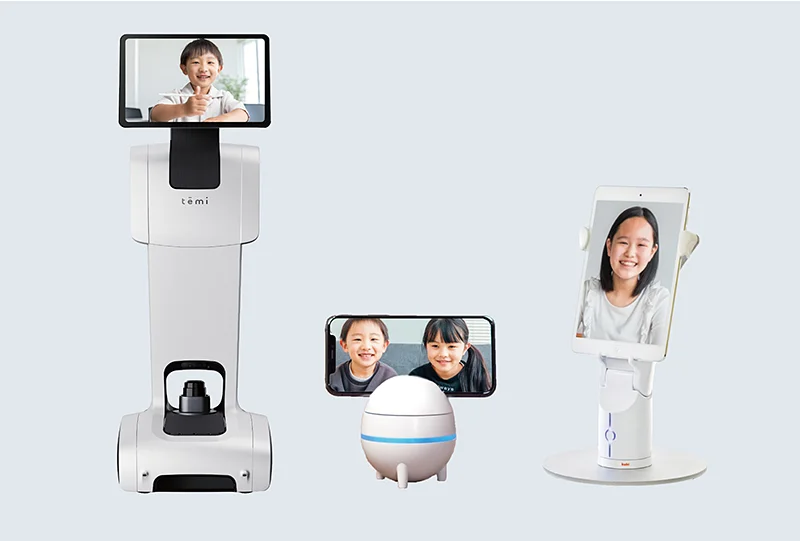
iPresenceが主に扱っているロボットは2つです。移動型のtemiは海外メーカーの製品で、なめらかに自律移動でき、重さも約12kgと軽く、きびきびした動きが喜ばれています。卓上型のkubiはiPresenceがメーカーとして開発・販売しているもので、テレワーカーの方や、入院中の子どもの授業参加などに使われています。
どちらも、AIが中に入って自動で応対することも、遠隔の人がビデオ通話で入ることもできます。
当日の動画から:temiとkubiの基本機能
当日は、スライドの合間に動画で基本機能を紹介しました。
- テレビ電話と遠隔操作:その場に行けない人が、ロボットを通して現地を見て、話し、動かせる
- 地図づくりと自律移動:一度走らせて地図を作れば、設定した地点まで自分の位置を把握しながら移動する
- 追従と案内:目の前の人についていくモードや、画面の行き先ボタンを押すとその場所まで連れて行くモード。展示会では、人を検知すると自分から話しかけ、スポンサー紹介や案内をしていた
- kubiの受付:目の前の人の顔を追いかけ、人が現れると自分から話し始める。デジタルサイネージより能動的に、案内を聞いてもらいやすくするための動き
- 遠隔からの参加:VTuberが遠隔からkubiに入り、会場の各テーブルを見て回って話すファンミーティングも行われた。画面の中にしかいないはずの存在が、その場にいるように振る舞える
現場での使われ方の例として、工場の巡回点検も紹介しました。temiが決まった地点を回って写真を撮り、充電ドックに戻って点検ログを残します。資材が置かれた通路でも、幅80cmほどあれば回れます。デジタルメーターの写真はAIが数値を読み取り、決めた範囲を外れると管理者にメールで知らせます。知らせを受けた人は、temiに遠隔で入り、現場を自分の目で確認できます。
もう一つ、まだ実装の手前ですが、会話の中で商品を提示し、売り場まで案内する機能も見ていただきました。「飲み物を探している」「お茶を」と話すと候補を画面に出し、選んだ商品の売り場まで連れて行きます。
動き始めた建物の中のサービスロボットは、3つの領域に分かれる

建物の中のサービスロボットは、3つに分けて考えています。お掃除ロボットのように人がいないときに働くもの、搬送ロボットのように人のそばを通り過ぎるもの、そして人と関わって共存するものです。前の2つは、建物をいかにくまなく回るか、いかにスムーズに移動するかが導入の観点になります。
iPresenceが扱うのは3つ目です。ロボット自体がAIで人とやりとりする使い方と、人が遠隔からビデオ通話で入る使い方の両方があります。
共存の領域では、建物への要求が質的に変わる

建物とロボットの関係には2つの方向があります。一つは、四足歩行ロボットのように、ロボットがハードウェアやソフトウェアで建物に合わせていく方向で、いわば「建物フレンドリーなロボット」です。もう一つは、さまざまなロボットを受け入れられるように建物の側を整えていく方向、「ロボットフレンドリーな建物」です。
人と同じ時間・同じ動線を使うロボットにとっては、後者の考え方が欠かせません。そこでは、人から見た安心感や分かりやすさも設計の対象になります。
下:現場の人の反応

ここからは、ロボットと実際に接した人がどう感じ、どう動いたかを、2つの実証から紹介します。どちらも中部国際空港セントレアの空港島にある建物で行いました。
事例1 セントレアホテル:フロントの行列整理と館内案内

中部国際空港セントレアホテルのチェックインカウンターで、行列整理、館内案内、チェックアウト案内などを行いました。カウンターのスタッフは、タブレットのボタンで、行列ができる前にtemiを行列の場所へ向かわせ、整列のお願いを話させます。案内は日本語・英語・中国語に対応しました。
それまでは、スタッフが一人行列の前に立ち、申し訳なさそうに「少々お待ちください」と声をかけていました。temiが立つようになると、来館者は自然に並んでくれるようになりました。チェックインの対応が終わるとスタッフがボタンを押し、temiが次の方を呼びます。スタッフからは、呼びかけに気づいてもらいやすく、案内がしやすかったという声も聞かれました。
速さは変わらなかった。気持ちが変わった。

1時間あたりのチェックイン組数は変わらず、売上に直結する結果ではありませんでした。一方で、スタッフが列の整理に出なくてよくなり、カウンターに集中できるようになりました。精神的な負担も減っています。
子ども連れの宿泊客には好評で、藤永が直接話を聞いた宿泊客からも、特に違和感はなく、良いと思うという声をいただきました。ホテルの本当の課題は、行列の不満を減らしつつ、人間的な接客の価値を残すことでした。
事例2 ANA中部空港:搭乗締切までの時間を伝える

ANA中部空港、中部国際空港と行った実証です。テーマは、保安検査場をいかに早く通ってもらうか。搭乗時刻になっても搭乗口に現れない、いわゆるノーショウのリスクを減らす狙いがありました。
temiが空港ロビーを巡回し、目の前の人に搭乗券のスキャンを呼びかけます。搭乗券をかざすと、その便の保安検査場の締め切りまで残り何分かを画面と音声で伝えます。
人は、動いているロボットに反応した

約14時間半の観測で、延べ940名がロボットに反応しました。気づいて、何かしら使おうとしてくれた人が多かったということです。スキャンと保安検査の通過記録を照合できた42件では、通過のタイミングは出発の51分前(中央値)でした。もともと早めに動こうとする方が使う傾向はあると思いますが、数字としては良い結果になりました。
任意のアンケートでは「安心して買い物や食事を楽しめると感じた」という回答もありました。お客様に時間の余裕を持ってもらえることは、空港の商業施設としての価値にもつながりそうです。
同じ空港島の2つの建物。求められた振る舞いは違った。

同じ空港島の建物でも、ホテルは「くつろいでもらう、もてなす」、空港は「迷わず、焦らず、余裕を持って搭乗してもらう」と、建物の目的が違います。同じロボット、同じ仕組みでも、求められる振る舞いは変わりました。これが後半の「人格」の話につながります。
動かしてわかった、建物側の壁

動かしていく中で、建物側の課題も見えてきました。広すぎる空間では自分の位置が分からなくなりやすいこと。点字ブロックがあると通りにくいこと。強い日差しでセンサーが誤作動し、動けなくなること。ざわざわした環境では音声が聞き取れず、反応できないこと。人が滞留し始めると、ロボットが移動できなくなること。
いずれも、新築なら設計の段階で、既存施設なら改修や運用の工夫で手当てできる項目です。
中:設備とロボットの連携

iPresenceが取り組んでいるのは、ビルOSそのものではなく、設備単体とロボットをつなぐ実証と実装です。その中から、エレベーター、フラッパーゲート、自動ドアについて紹介しました。
接客ロボットのエレベーター連携は、乗ることではない

搬送ロボットは物を運ぶので、自分がエレベーターに乗って移動しなければなりません。一方、接客ロボットはわざわざ乗る必要がありません。1階と2階で、それぞれ別のロボットが接客を担当すると考えればよいからです。実際に、複数のフロアにロボットを置いている現場もあります。
ただ、フロア間で情報を引き継ぐ連携を実装できている現場は、まだありません。今後必要なのは、接客で得た情報、たとえばこの方が何を目的に来たのかを、エレベーターに乗ったタイミングで次のロボットに渡すことです。到着階のロボットが「こういう方が来るから、こう案内しよう」と理解できるように、ロボット同士のトランシーバーのような仕組みが要ると考えています。
エレベーター前では、来訪者の代わりにボタンを押す、エレベーターが来るまでの待つストレスを減らす、といった行為をロボットに任せることが連携のポイントになります。
フラッパーゲート連携は、誰をどう通すかが問われる

フラッパーゲートとの連携にも取り組もうとしています。考えなければいけないのは認証です。すべてのロボットを通せばよいわけではなく、ロボットなら何でも通れるようにすると、思いもよらないロボットが通ったり、意図しないタイミングで通ったりします。
人とロボットが同時に入ろうとしたら入れてしまう、いわゆる共連れをどう防ぐか。人とぶつかりそうなときに、どちらを優先するか。こうした決め事が必要です。そのうえで、ゲートを使う人の心理的なストレスをどう減らすかが問われます。
自動ドアは、人が快適に通れるように最適化されている

一般的な人感センサーの自動ドアは、実は問題なく通れます。子どもの高さで反応するセンサーなら、ロボットにも反応します。一方、手のひらをかざして開けるタイプは、ロボットでは開きません。ロボットが「ここに来た」ことをドアに知らせ、人感センサーと組み合わせて開ける必要があります。取っ手を引かないと開かないタイプのドアも、ロボットの到着を知らせることで開く仕組みにした例があります。
このほか、透明なドアにぶつかるリスク、閉まるときに挟まれるリスクも残ります。人に最適化された設備に、ロボットのための「検知」と「認証」を足していく必要があります。
設備単体との連携から見えてきた課題

設備単体との連携を進める中で、4つの課題が見えてきました。
- つなぐ:メーカーごとに仕組みが違い、つなぐコストが現状は割高
- 見守る:ロボット単体では、自分が止まったことを認識できないことがある。全体を俯瞰して管理する仕組みが要る
- 分ける:移動するロボットと設備のどちらが、どの責任を持つのか。事故が起きたときの責任を恐れて、なかなか進まない
- 渡す:ロボットに何かあったとき、現場の人が対応できるようにするマニュアル整備に、大きな労力がかかる
設備を個別につなぐだけでは足りず、建物全体を見て判断する存在が必要になります。
上:目的と人格

建物には、建てられた目的がある

建物の目的によって、ビルOSのあり方も、ロボットの振る舞い方も変わってくるのではないか。これが現場から見えてきたことです。目的に応じた人格とアルゴリズムを持つ建物マネジメントシステムが必要で、その人格は、現場の現実を知らなければ決められません。
目的が違えば、人格が違う

空港なら時間どおりに搭乗してもらう。ホテルならくつろいでもらう。駅なら迷わず乗り換えてもらう。オフィスなら集中して働き、人と出会ってもらう。学校なら学び、育ってもらう。施設が存在する目的は、それぞれ違います。
つくるべきは、察してくれる「建物くん」

生産工場であれば、ある程度自動化して生産してくれればよい、という考え方もできます。しかし人がいる施設では、人の心地よさや、一人ひとり違う目的に合わせることが求められます。その建物に何が求められているかを分かったうえでIoT連携していかなければ、良い建物にはならないかもしれません。
そこで、人を導いてくれる気の利く建物を「建物くん」と仮に呼びます。ビルOSが建物と設備を主語に、効率・精度・遅延のなさで評価されるのに対し、建物くんはそこにいる人を主語に、心地よく目的を達成できたかで評価されます。
建物くんが察する、たとえばこんな場面

建物くんが察する場面を、構想として3つ挙げました。急いでいる様子の来訪者がいれば、先にエレベーターを呼び、行き先階のロボットに引き継ぐ。ロビーで立ち止まって見回している人がいれば、近くのロボットを向かわせる。通路が混み合ってきたら、ロボットは端に寄って人の流れを優先する。
いずれも、誰かを特定するのではなく、立ち止まる、急ぐ、迷うといった振る舞いから察することを前提にしています。
建物を、ひとつの体として見る

建物を一つの体に見立てることもできます。血管や血液にあたるのが通信や電気。目・耳・手足にあたる入力と出力が、ロボットやカメラ、センサー、設備。骨や神経にあたるのがビルOSで、脳はビルOSと人格が交わるところです。
そして人格は、建物をつくる方々が「この建物にどんな人格を持たせるべきか」を考えていくものです。これが、これからの重要なテーマの一つになると考えています。その先には「心」の実装があります。
まとめ
OSの上と下を埋めたとき、建物は生き物になる。

現場の人の反応という「下」と、建物の目的と人格という「上」。その間をつなぐ設備とロボットの連携を、新築の設計から既存施設のアップデートまで、一緒に考えていければと思います。
導入相談・お問い合わせ →
ご質問・ご不安なことは、まずはお気軽にお問い合わせください。
